
ह्यूमनॉइड रोबोट का कमाल, 92.5% सिमुलेशन सक्सेस के साथ सीढ़ियां और बाधाएं पार, ETH ज्यूरिख यूनिवसिर्टी ने बनाई तकनीक
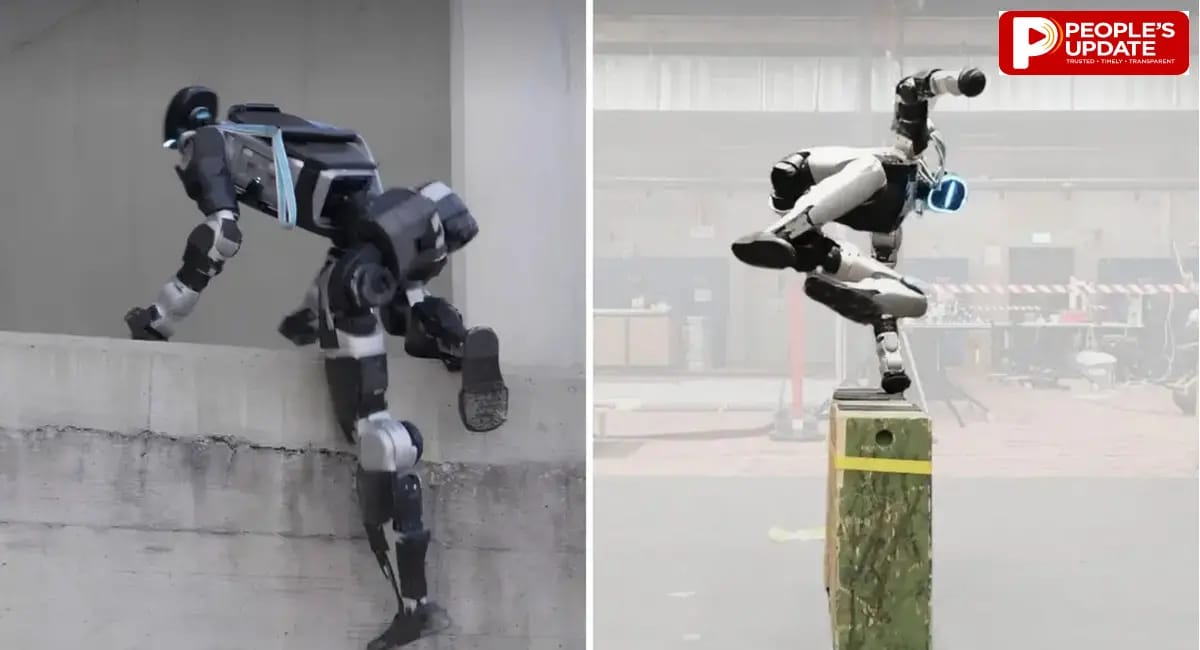
ज्यूरिख (जर्मनी)। ETH ज्यूरिख (यूनिवर्सिटी) के रिसर्चर्स और उनके सहयोगियों ने एक कंट्रोल सिस्टम डेवलप किया है जो एक ह्यूमनॉइड रोबोट को एक ही सीखी गई नीति (पॉलिसी) का उपयोग करके सीढ़ियों पर चढ़ने, बाधाओं को पार करने और गिरने से रिकवर करन में सक्षम बनाता है। इस सिस्टम का डेमो यूनिट्री के G1 ह्यूमनॉइड रोबोट पर किया गया, जिससे पता चलता है कि कैसे एक ही सिस्टम अलग-अलग चैलेंजिंग एक्टिविटीज में मददगार हो सकता है। यह तरीका हर एक्टिविटी को पहले से डिफाइन करने के बजाय, परिस्थितयों के साथ कॉन्टैक्ट की प्लानिंग पर फोकस करता है। सिमुलेशन में इस सिस्टम ने आठ ऑब्स्टेकल कोर्स में ‘कंपेरेटिव मेथड’ की तुलना में ज्यादा सफलता हासिल की। यह ह्यूमनॉइड रोबोट की मोबिलिटी में इम्प्रूवमेंट की इसकी कैपेबिलिटी को हाइलाइट करता है।
जानें ह्यूमनॉइड कॉन्टैक्ट प्लानिंग क्या है
नए सिस्टम एक ह्यूमनॉइड रोबोट को एक ही सीखी गई नीति का उपयोग करके सीढ़ियों पर चढ़ने, बाधाओं को पार करने, टाइट स्पेस से क्रॉल करने और गिरने से रिकवर होने में सक्षम बनाता है। अटेंशन-बेस्ड कॉन्टैक्ट प्लानिंग (ACP) नाम की यह टेक्निक रोबोट को यह तय करने में मदद करती है कि उसे अपने हाथों, पैरों, घुटनों, कोहनियों और पेल्विस को सराउंडिंग एनवायरनमेंट के रिलेटिव कहां रखना है। इस सिस्टम का टेस्ट यूनिट्री के G1 ह्यूमनॉइड रोबोट पर किया गया। इससे यह प्रदर्शित हुआ कि ‘कॉन्टैक्ट प्लानिंग और रीइन्फोर्समेंट लर्निंग’ किस तरह रोबोट्स को पहले से तय मोशन सीक्वेंस फॉलो किए बिना अलग-अलग टेरेन के अनुसार अपने मूवमेंट्स के अनुसार ढलने में मदद करता है।
बार-बार ट्रायल और फीडबैक के जरिए करता है उन्नत
ACP फुल बॉडी रोबोट कंट्रोल में आने वाले चैलेंजेज का समाधान निकालने के लिए रीइन्फोर्समेंट लर्निंग और मोशन इमिटेशन को जोड़ता करता है। रीइन्फोर्समेंट लर्निंग रोबोट्स को बार-बार ट्रायल और फीडबैक के जरिए उन्नत करता है। वहीं मोशन इमिटेशन उन्हें रिकॉर्डेड मूवमेंट्स को फॉलो करना सिखाता है।
आसपास की जगह के हिसाब से बताते हैं क्या करना है
टीम के अनुसार बॉडी मूवमेंट्स का एक पूरा सीक्वेंस जनरेट करने के बजाय, एसीपी आसपास के टेरेन पर सूटेबल कॉन्टैक्ट पॉइंट्स का प्रेडिक्शन करता है। फिर एक अलग कंट्रोलर रोबोट के जॉइंट्स को उन पॉइंट्स तक पहुंचने के लिए कोऑर्डिनेट करता है। उदाहरण के लिए, सीढ़ी चढ़ते समय, रोबोट को अपने हाथों और पैरों के लिए सही स्टेप्स की पहचान करनी होती है। फिर उसका कंट्रोलर सपोर्ट बनाए रखते हुए उन पॉइंट्स के बीच बढ़ने के लिए कोऑर्डिनेट करता है। यह अप्रोच रोबोट को एक फिक्स्ड क्लाइंबिंग ऑर्डर फॉलो किए बिना अपने मूवमेंट्स को बेहतर करने की परमिशन देता है।